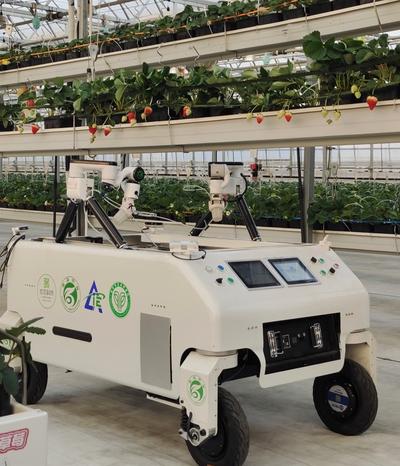
We are delighted to announce that our paper, “Harvesting Sequence Optimization for Clustered Strawberries Using a Fruit-Level Harvesting Difficulty Score,” has been accepted for publication in Computers and Electronics in Agriculture.
The paper is led by Lin Yang (杨琳), a Master’s student and the first author. The co-authors are Shimin Hu, Meili Sun, and Ya Xiong. This research was conducted by the Intelligent Equipment Research Center at the Beijing Academy of Agriculture and Forestry Sciences, in collaboration with the College of Information Science and Engineering at Shandong Agricultural University.