课题组赴新疆和硕开展辣椒收获多机协同调度现场测试
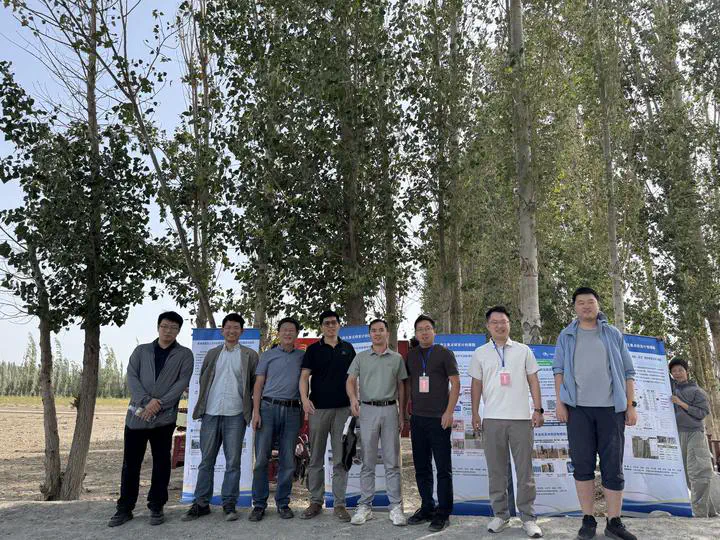
9月20日至21日,我们课题组赴新疆巴州和硕县,参加2026新疆(巴州·和硕)加工辣椒产业发展大会暨产销对接会,并在和硕县苏哈特乡辣椒生产基地开展多机协同调度系统现场测试。
本次测试是国家重点研发计划“工厂化农业关键技术与智能农机装备”重点专项现场观摩与测试活动的重要组成部分。围绕露地蔬菜生产中的农机协同作业需求,我们重点验证了云—边—端协同调度方法在真实辣椒收获场景下的可行性与应用效果。
用驾驶员手机连接农机作业
目前,大多数农业机械仍由驾驶员操作,不同农机之间主要依靠人工沟通和经验配合。传统智能调度方案通常需要为农机加装通信与控制设备,部署成本高,也难以快速应用于现有机具。
针对这一问题,我们提出以驾驶员手机作为任务交互终端:调度系统在云端生成作业任务,并将任务直接下发至驾驶员手机;驾驶员按照系统指令完成收获、运输和转场等操作。该方法无需改装农机或安装额外设备,可在现有人工驾驶农机上实现零新增硬件成本部署。
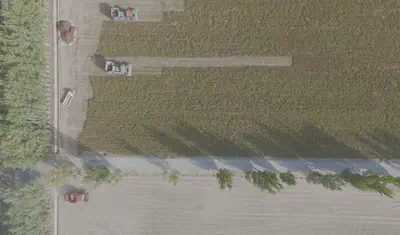
4台农机完成真实场景测试
现场测试由2台辣椒收获机和2台运输机协同完成。系统根据收获进度、车辆位置和运输需求动态分配任务,并通过驾驶员手机协调收获机与运输机之间的衔接。
实测结果表明,与传统人工调度方式相比,云—边—端协同调度系统可:
- 节约农机作业时间30%以上;
- 降低能耗11%;
- 无需增加车载设备,降低智能化改造和推广成本。
这次测试不仅验证了系统在真实生产环境中的稳定性,也说明低成本数字化调度可以在不改变现有农机驾驶方式的前提下,提高多机协同效率。
让“大模型”更贴近露地蔬菜生产
活动期间,露地蔬菜“大模型”项目团队集中展示了人工智能在农机农艺适配、水肥药精量管理和智能农机装备等方面的最新进展。项目负责人、课题组负责人熊亚研究员在现场介绍了“大模型”技术赋能露地蔬菜生产的研究思路与应用成果。
项目团队研发的多机具复合挂配稳态系统提升了耕深和播深控制稳定性,使作物在幼苗期和采收期保持更加一致的长势;相关技术将甘蓝和加工辣椒全自动移栽率分别提高到90%和95%以上,并支持甘蓝、白萝卜和加工辣椒的无人化采收,可分别节省甘蓝人工成本约400元/亩、白萝卜人工成本700元/亩以上。
对我们课题组而言,新疆现场测试是把算法从实验环境带到实际生产场景的重要一步。接下来,我们将继续围绕多机协同调度、农业大模型与智能农机融合开展研究,提升系统对复杂作业条件的适应能力,为露地蔬菜生产提供更实用、更低成本的智能化解决方案。