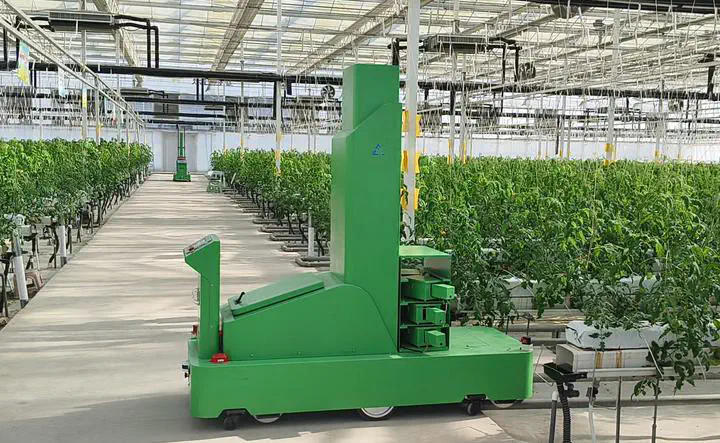
温室番茄授粉机器人3月 4, 2025项目概述我们的温室番茄授粉机器人旨在解决温室环境中人工授粉效率低、劳动强度高等问题。机器人结合人工智能与精密机械技术,实现稳定、高效的授粉作业,助力提高产量并降低人工成本。核心特点智能授粉: 利用机器视觉识别花朵并实施精准授粉。自主导航: 借助传感器和地图技术在温室内自主行驶。轻柔高效: 面向娇嫩的番茄花设计,减少损伤并提高授粉成功率。应用价值该技术可降低对人工授粉的依赖,提高授粉一致性,助力温室番茄稳产增产。返回研究项目熊亚研究员主要研究方向包括农业机器人、机械臂设计、计算机视觉和路径规划。