草莓采摘机器人(HarvestFlex / 柔采)
项目概述
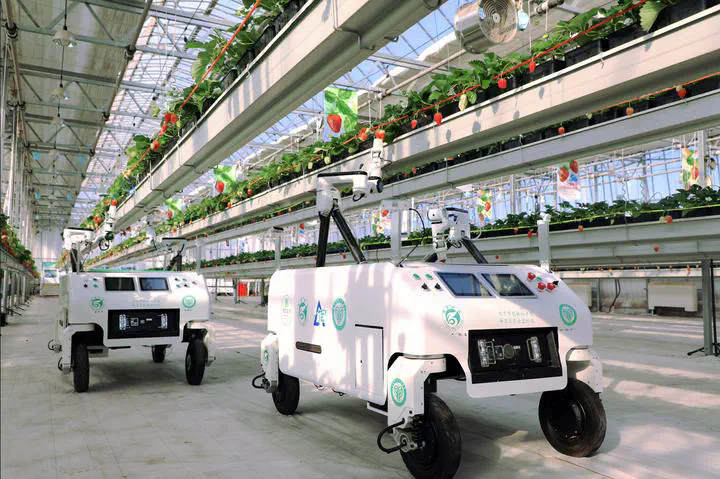
我们的草莓采摘机器人是一套面向草莓生产用工短缺和采摘效率问题的自主作业系统。机器人搭载先进的人工智能视觉系统和专利低损伤末端执行器,可精准识别并轻柔采摘成熟草莓。
演示视频: https://youtu.be/qBgaOyAfMuU
核心特点
- 人工智能视觉系统: 采用端到端草莓成熟度测量算法,克服光照变化,并通过多视角融合实现精准识别。
- 低损伤末端执行器: 专利夹持装置实现轻柔抓取,减少果实损伤。
- LingXtend机械臂: 混联机械臂的工作空间约为UR3串联机械臂的3倍、IRB360并联机械臂的14倍,可适应温室避障需求。
- 在线分级: 采摘过程中按重量和成熟度在线分级,减少采后分选环节。
- 障碍物分离: 基于深度强化学习的障碍清除算法,提高密集果簇环境下的采摘性能。
应用价值
该机器人可减少对人工采摘的依赖、降低采收成本,并帮助保障草莓品质,尤其适用于面临用工短缺的大规模草莓生产场景。
